
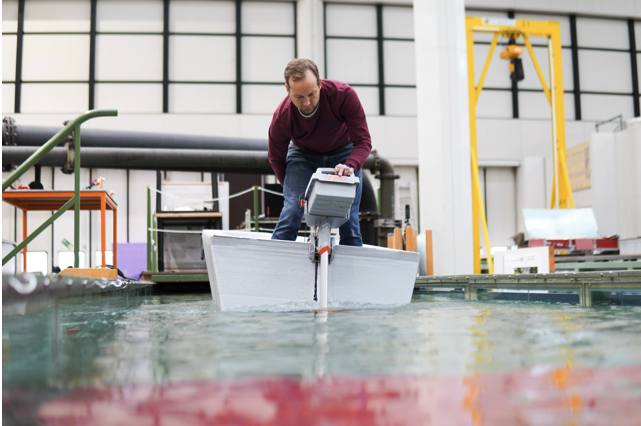
Parametrisches Design und 3D-Druck eines Bootes
Im Rahmen eines Projekts mit der Universität der Bundeswehr München unter der Leitung von Prof. Josef Kiendl und in Zusammenarbeit mit der FH Münster / Münster School of Architecture haben wir einen parametrischen Workflow entwickelt, der 3D-Druck-Geometrien automatisch an unterschiedliche Prozessparameter, Slicer und LFAM-Systeme anpasst. Ziel ist ein robustes CAD/CAM-Automatisierungs-Framework für den 45°-Planardruck– unabhängig von der jeweiligen Maschinenkonfiguration.
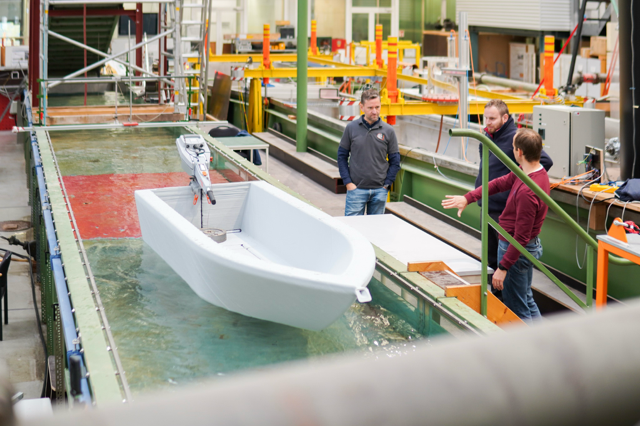
Um diesen Workflow unter realen LFAM-Bedingungen zu validieren, wurde ein Bootsrumpf vollständig mit um 45° geneigten Schichten gedruckt. Der Demonstrator zeigt, wie regelbasierte Parametrisierung, algorithmisch erzeugte Brückenflächen und kontinuierliche Werkzeugbahnen selbsttragende, wasserdichte Strukturen ohne Stützmaterial erzeugen können.
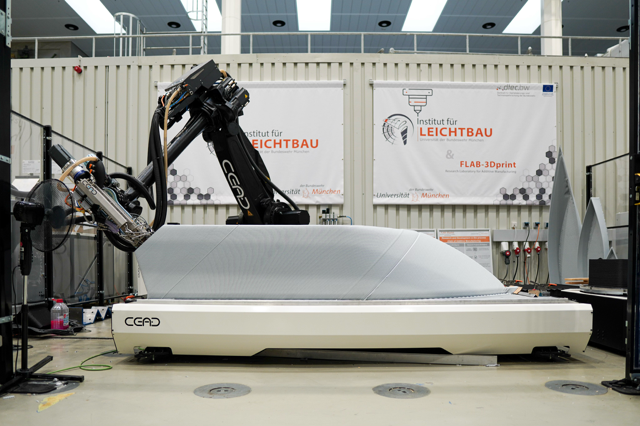
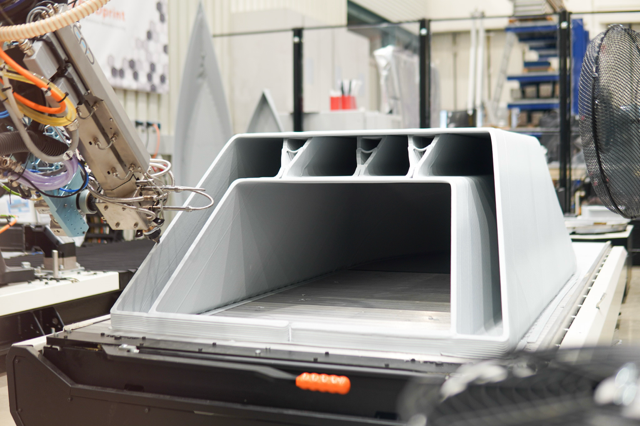
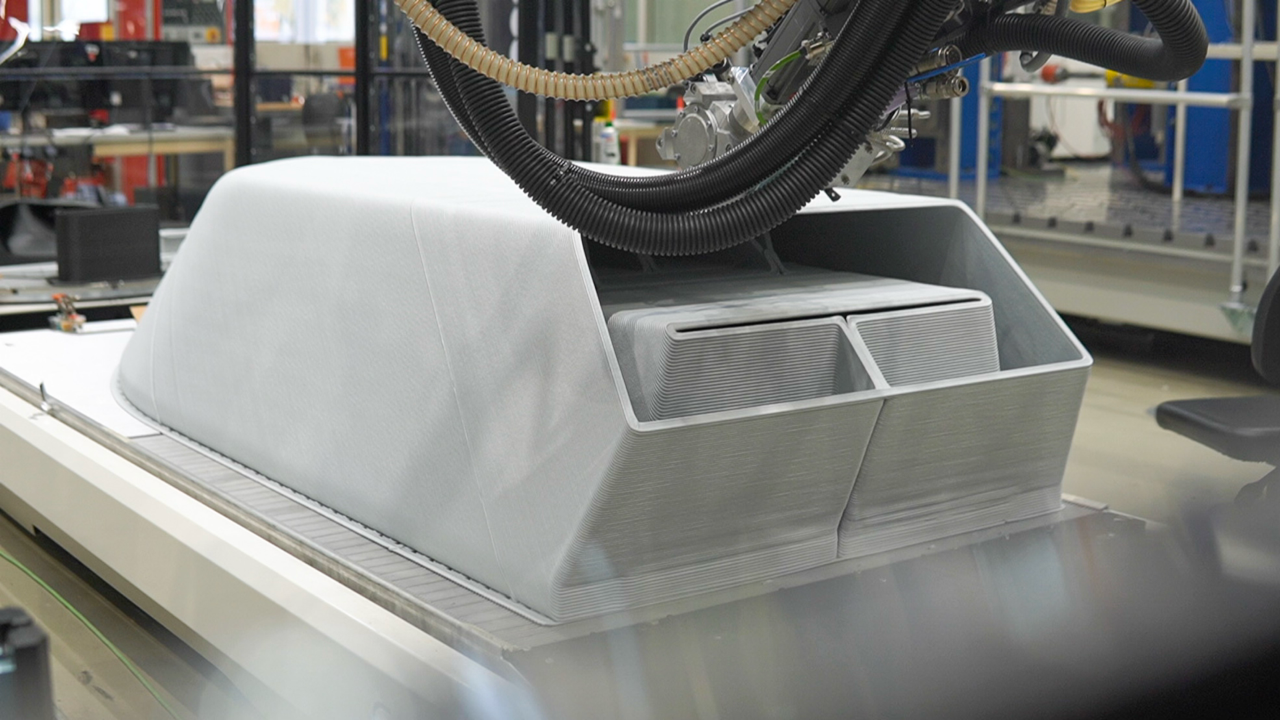
Fertigung im FLAB, UniBw München
Der Prototyp wurde auf einem CEAD-LFAM-System im Rahmen des Forschungsprojekts dtec.bw am Forschungszentrum Leichtbau (FLAB) gefertigt, mit Unterstützung von Tobias Herrlein. Wasserdichtheit und Funktion wurden anschließend im Hydrauliklabor getestet, unterstützt von Dr.-Ing. Ivo Baselt. Dieser Demonstrator bildet die Grundlage einer Promotion zum Thema “Parametric Automation of Geometry and Toolpaths for LFAM”, die adaptive Geometrieaufbereitung, kontinuierliche Werkzeugbahnen und fortschrittliche Slicing-Strategien für die großformatige additive Fertigung weiter erforscht.